Детекция точек интереса (POI) в видеорегистраторе позволяет водителям получать актуальную информацию о важных объектах на маршруте. Эта функция помогает избежать неприятных ситуаций и улучшает качество поездки. Важно понимать, как работает этот механизм, чтобы максимально использовать его возможности.
Система детекции POI использует GPS-данные и встроенные карты для определения местоположения водителя. При приближении к значимым объектам, таким как заправочные станции, рестораны или места с повышенной аварийностью, видеорегистратор подает звуковой или визуальный сигнал. Это позволяет водителю заранее подготовиться к маневрам или остановкам.
Для повышения точности работы системы важно регулярно обновлять карты и базы данных POI. Многие производители видеорегистраторов предлагают такие обновления, что позволяет поддерживать актуальность информации. Также стоит обратить внимание на настройки устройства, чтобы выбрать наиболее подходящие категории объектов для уведомлений.
Использование детекции POI не только делает поездки более безопасными, но и помогает сэкономить время. Зная, где находятся ближайшие сервисы или интересные места, водитель может планировать маршрут более эффективно. Важно помнить, что правильная настройка и регулярное обновление системы значительно увеличивают ее полезность.
Технические основы и алгоритмы определения POI в изображениях и видео
Алгоритмы основаны на нейронных сетях, которые обучаются на больших наборах данных. Они анализируют изображения, выделяя ключевые признаки, такие как формы, цвета и текстуры. После обучения модель может распознавать объекты, даже если они находятся под разными углами или в различных условиях освещения.
Для повышения точности детекции часто используют методы предобработки изображений. К ним относятся нормализация яркости, изменение размера и фильтрация шумов. Эти шаги помогают улучшить качество входных данных, что, в свою очередь, повышает эффективность алгоритмов.
Также важным аспектом является использование алгоритмов отслеживания объектов, таких как Kalman Filter или Mean Shift. Эти методы позволяют следить за движущимися объектами в видео, обеспечивая непрерывное определение POI. Они анализируют последовательные кадры, предсказывая положение объектов на основе их предыдущих координат.
Для реализации системы детекции POI в видеорегистраторе необходимо учитывать аппаратные ограничения устройства. Оптимизация алгоритмов для работы на мобильных платформах может включать использование упрощенных моделей или аппаратного ускорения с помощью GPU.
Как работают алгоритмы распознавания объектов в реальном времени
Чтобы обеспечить точное и быстрое распознавание объектов в видеорегистраторе, алгоритмы используют комбинацию сверточных нейронных сетей (CNN) и методов оптимизации. Основная задача – определить местоположение и класс объекта на каждом кадре видео.
Первый этап – предварительная обработка входного изображения. Его уменьшают в размере, чтобы снизить вычислительную нагрузку, и нормализуют яркость и контрастность. Это помогает алгоритму сосредоточиться на важной информации.
Далее происходит пропуск изображения через сверточные слои, которые выделяют ключевые признаки – контуры, текстуры и формы объектов. Эти признаки объединяются в более сложные карты признаков, что позволяет алгоритму распознавать объекты на различных уровнях детализации.
На следующем этапе используются специальные слои – якоря или сетки, которые помогают определить потенциальные области интереса. Каждая область анализируется на предмет наличия объекта и его класса. Современные модели используют прямое предсказание координат bounding box и вероятности принадлежности к классу, что ускоряет процесс.
Для повышения точности применяют алгоритмы постобработки. Они устраняют дублирующиеся или ложные срабатывания, объединяя похожие объекты и фильтруя шум. В результате остается набор наиболее вероятных и точных распознанных объектов.
Обучение таких моделей происходит на больших наборах данных с разметкой, что позволяет им научиться отличать разные классы объектов и учитывать вариации в изображениях. В реальном времени важна не только точность, но и скорость обработки – поэтому модели оптимизируют под использование на устройствах с ограниченными ресурсами.
Для ускорения работы применяют аппаратное ускорение – использование графических процессоров (GPU) или специализированных чипов, что сокращает время обработки каждого кадра до нескольких миллисекунд. В результате видеорегистратор получает возможность мгновенно реагировать на появление объектов, таких как автомобили, пешеходы или дорожные знаки.
Обработка видеоданных для выявления точек интереса: этапы и методы
Для выявления точек интереса (POI) в видеоданных необходимо следовать четкой последовательности этапов. Начните с предварительной обработки видео. Этот этап включает в себя фильтрацию шумов, коррекцию освещения и изменение разрешения. Используйте алгоритмы, такие как медианный фильтр, для уменьшения шумов, и методы коррекции гаммы для улучшения видимости объектов.
Следующий шаг – выделение признаков. Применяйте алгоритмы, такие как SIFT или SURF, для извлечения ключевых точек и дескрипторов. Эти методы позволяют эффективно идентифицировать уникальные элементы в кадре, что важно для дальнейшего анализа.
После выделения признаков переходите к классификации объектов. Используйте машинное обучение, например, нейронные сети, для распознавания объектов и их классификации. Обучите модель на размеченных данных, чтобы она могла точно определять POI в новых видеозаписях.
Затем выполните анализ временных рядов. Это поможет выявить динамику изменений в кадрах. Используйте методы, такие как анализ оптического потока, для отслеживания движения объектов и определения их значимости в контексте видео.
На заключительном этапе визуализируйте результаты. Создайте графики или анимации, которые показывают, как POI изменяются во времени. Это поможет лучше понять, какие моменты в видео являются наиболее значимыми и почему.
Следуя этим этапам, вы сможете эффективно обрабатывать видеоданные и выявлять ключевые точки интереса, что значительно повысит качество анализа и принятия решений на основе видеозаписей.
Распознавание ключевых признаков и контекстных элементов при обнаружении POI
Фокусируйтесь на выделении характерных признаков объектов, таких как формы, размеры и текстуры, чтобы повысить точность определения POI. Используйте алгоритмы, которые анализируют контурные особенности и цветовую гамму сцен, что помогает отличить интересующие объекты от окружающей среды.
Обратите внимание на окружающее пространство: наличие дорожных знаков, указателей, элементов инфраструктуры указывает на потенциальную принадлежность объекта к определенной категории. Контекстные элементы, как наличие парковочных зон или пешеходных переходов, усиливают уверенность в классификации POI.
Для повышения эффективности распознавания внедряйте методы анализа взаимного расположения объектов. Например, наличие определенных объектов рядом с POI, таких как банкоматы рядом с магазинами, помогает формировать более надежные модели поиска.
Используйте динамическую обработку сцен, которая учитывает изменения освещенности и погоды, чтобы сохранять точность распознавания в разных условиях. Регулярное обновление базы данных признаков и контекстных элементов способствует адаптации системы к новым ситуациям.
Интегрируйте данные с различных датчиков и источников: такой подход помогает выявить дополнительные признаки, например, шумовые или инфракрасные сигналы, что значительно расширяет возможности точного определения POI.
Использование нейросетевых моделей для повышения точности детекции
Рекомендуется внедрять сверточные нейросетевые архитектуры, такие как YOLO или RetinaNet, поскольку они демонстрируют высокую скорость обработки и точность распознавания объектов на видеорегистрациях. Благодаря глубокой обученности на специально подготовленных наборах данных, такие модели уменьшают количество ложных срабатываний и повышают вероятность своевременного выявления POI.
Обучение нейросетей на широком спектре условий освещения, погодных ситуаций и различных ракурсов помогает уменьшить влияние факторов окружающей среды, позволяя системе сохранять стабильность и точность. Для этого используют расширенные датасеты, включающие изображения с разным качеством и разнообразием сцен.
Использование предобученных моделей с последующей донастройкой на конкретных данных обеспечивает баланс между скоростью обработки и точностью. Особенно эффективно применять transfer learning, что сокращает время обучения и повышает адаптацию к условиям конкретной системы видеонаблюдения.
Применение методов повышения качества данных, таких как аугментация изображений, помогает моделям лучше воспринимать различные отклонения в изображениях и снизить количество пропущенных событий. В результате получаем системы, способные надежнее детектировать важные объекты и ситуации.
Регулярная адаптация и переобучение моделей на актуальных данных позволяют системе оставаться конкурентоспособной и точно реагировать на изменения в окружающей среде или сценариях эксплуатации. Используйте автоматические процессы контроля качества модели и обратной связи для постоянного улучшения эффективности.
Настройка пороговых значений и параметров для снижения ложных срабатываний
Начинайте с установления оптимального порога для системы обнаружения POI, ориентируясь на конкретные условия съемки. Параметр должен быть достаточно чувствительным, чтобы не пропустить важные события, и одновременно достаточно жестким, чтобы исключить ложные срабатывания.
Используйте калибровку для определения минимальных характеристик, при которых событие считается валидным. Например, настройте минимальную скорость движения или минимальное время нахождения объекта в зоне.
Обратите внимание на использование динамических пороговых значений, которые адаптируются под внешние условия. Например, в темное время суток или при плохой погоде увеличьте порог чувствительности, чтобы снизить количество ложных срабатываний из-за шумов или помех.
Настройте параметры распознавания по зонам воздействия, исключая участки, склонные к частым ложным срабатываниям. Это поможет системе фокусироваться только на действительно значимых объектах.
Регулярно тестируйте конфигурацию в различных условиях и фиксируйте параметры, при которых минимизируется количество ошибок. Используйте результаты тестирования для тонкой настройки пороговых значений, повышая точность работы.
Дополнительно используйте алгоритмы фильтрации и сглаживания данных, чтобы исключить шумовые сбоии и снизить срабатывания на нерелевантные объекты.
Практические аспекты внедрения и применения системы определения POI в видеорегистраторах
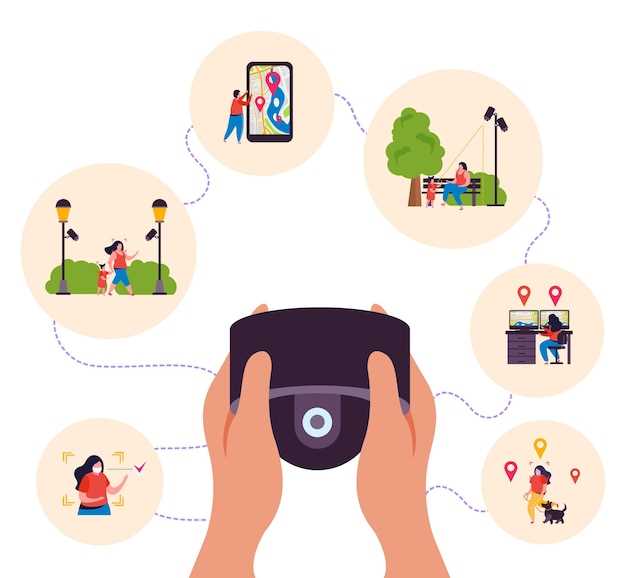
Для успешного внедрения системы определения POI в видеорегистраторах необходимо учитывать несколько ключевых аспектов. Во-первых, важно выбрать подходящее программное обеспечение, которое будет интегрироваться с существующими системами видеорегистраторов. Рекомендуется использовать решения, поддерживающие обновления баз данных POI, чтобы информация оставалась актуальной.
Во-вторых, необходимо обеспечить высокое качество данных о POI. Это включает в себя регулярное обновление информации о местоположении, типах объектов и их характеристиках. Использование открытых данных и сотрудничество с местными органами власти может значительно улучшить качество информации.
Техническая реализация системы должна учитывать производительность устройства. Видеорегистраторы должны иметь достаточную вычислительную мощность для обработки данных в реальном времени. Рекомендуется проводить тестирование на различных моделях, чтобы определить оптимальные параметры работы системы.
Обучение пользователей также играет важную роль. Необходимо разработать простые и понятные инструкции по использованию системы, чтобы водители могли легко находить и использовать информацию о POI. Включение обучающих видео и интерактивных руководств может повысить уровень понимания и удовлетворенности пользователей.
Для оценки эффективности системы стоит внедрить механизмы обратной связи. Это позволит пользователям сообщать о неточностях в данных и предлагать новые POI. Регулярный анализ отзывов поможет улучшить систему и адаптировать ее под потребности пользователей.
| Аспект | Рекомендация |
|---|---|
| Программное обеспечение | Выбор интегрируемых решений с обновлениями баз данных |
| Качество данных | Регулярное обновление информации о POI |
| Техническая реализация | Тестирование на различных моделях видеорегистраторов |
| Обучение пользователей | Разработка понятных инструкций и обучающих материалов |
| Обратная связь | Внедрение механизмов для сбора отзывов пользователей |
Эти рекомендации помогут создать эффективную систему определения POI, которая будет полезна водителям и повысит безопасность на дорогах.
Интеграция системы детекции POI с аппаратной платформой устройства
Для эффективной работы системы детекции POI важно правильно выбрать и настроить аппаратную платформу. Рекомендуется использовать устройства с высокопроизводительным процессором, способным обрабатывать видео в реальном времени без задержек. Например, устройства на базе ARM Cortex-A серии или подобные решения обеспечивают достаточную вычислительную мощность и энергоэффективность.
Подключение камеры должно осуществляться через интерфейсы, поддерживающие высокую пропускную способность, такие как HDMI, USB 3.0 или Gigabit Ethernet. Это позволит передавать видеопоток с минимальной задержкой и сохранять качество изображения для точной детекции POI.
Для хранения данных рекомендуется использовать SSD-накопители или карты памяти с высокой скоростью записи, что позволяет не только сохранять видео высокого разрешения, но и быстро получать доступ к сохраненным событиям. Также важно обеспечить наличие достаточной оперативной памяти – не менее 4 ГБ – для обработки данных в реальном времени.
Обеспечение стабильной работы системы достигается за счет использования надежных источников питания и системы охлаждения. Встроенные системы охлаждения или дополнительные вентиляторы предотвращают перегрев компонентов при длительной работе.
Интеграция программного обеспечения детекции POI должна учитывать специфику аппаратной платформы. Для этого разрабатываются драйверы и API, которые обеспечивают взаимодействие между видеопроцессором, системой хранения и аналитическими модулями. Это позволяет максимально эффективно использовать аппаратные ресурсы и снизить нагрузку на центральный процессор.
Обновление программного обеспечения должно осуществляться через надежные каналы, чтобы исключить сбои в работе системы. Также рекомендуется внедрять системы мониторинга состояния аппаратных компонентов и автоматического перезапуска при обнаружении ошибок.
Использование аппаратных решений с поддержкой аппаратного ускорения обработки видео, таких как встроенные видеокарты или FPGA, позволяет повысить скорость обработки и точность детекции POI, снижая нагрузку на основные вычислительные ресурсы устройства.
Обеспечение скорости обработки данных и минимизация задержек
Оптимизируйте алгоритмы детекции POI, внедряя параллельную обработку данных и использование аппаратного ускорения, например, GPU или FPGA. Это позволяет выполнять анализ видеопотока одновременно в нескольких потоках, снижая время отклика системы.
Настройте параметры фильтрации и предобработки так, чтобы уменьшить объем данных, передаваемых на этапы анализа. Используйте предварительные критерии для исключения незначимых объектов, ускоряя обработку важных участков видеопотока.
Внедряйте кэширование промежуточных результатов и избегайте повторных вычислений, особенно при обработке похожих сценариев. Эффективное управление памятью и использование высокоскоростных каналов передачи данных повышают общую скорость работы.
Регулярно обновляйте алгоритмы, учитывая обратную связь от реальных ситуаций, чтобы избавиться от слишком тяжелых методов, которые могут тормозить систему. В качестве альтернативы используйте легкие и точные модели, оптимизированные под конкретные задачи.
Настраивайте параметры обработки видеосигнала, такой как разрешение и частота кадров, чтобы сбалансировать качество детекции и обработочные ресурсы. Уменьшение разрешения для неключевых сценариев снижает задержки без потери важной информации.
Используйте системные ресурсы рационально, распределяя нагрузку между центральным процессором, графическим ускорителем и специальным оборудованием. Такой подход помогает сохранить стабильную работу системы даже при увеличении объема видеоданных.
Настройка классификации типов POI для конкретных сценариев использования
Определите ключевые типы POI, которые соответствуют вашим потребностям. Например, если вы часто ездите по городским маршрутам, настройте классификацию на такие типы, как ‘светофоры’, ‘пешеходные переходы’ и ‘зоны с ограниченной скоростью’.
Используйте программное обеспечение видеорегистратора для создания пользовательских категорий. Это позволит вам добавлять специфические POI, такие как ‘школы’ или ‘больницы’, которые могут быть важны в вашем регионе.
Регулярно обновляйте базу данных POI. Убедитесь, что информация актуальна, добавляя новые точки и удаляя устаревшие. Это можно сделать через интерфейс настройки или загрузку обновлений от производителя.
Настройте уведомления для различных типов POI. Например, включите звуковые сигналы при приближении к опасным участкам или местам с высокой аварийностью. Это повысит вашу безопасность на дороге.
Тестируйте настройки в реальных условиях. Прокатитесь по маршрутам, чтобы убедиться, что система правильно распознает и классифицирует POI. Внесите изменения, если что-то работает не так, как ожидалось.
Обратитесь к сообществу пользователей вашего видеорегистратора. Обмен опытом поможет вам узнать о полезных настройках и рекомендациях, которые могут улучшить вашу классификацию POI.
Не забывайте о возможности интеграции с другими приложениями. Некоторые видеорегистраторы поддерживают связь с навигационными системами, что позволяет автоматически обновлять информацию о POI в зависимости от маршрута.
Обеспечение работы в условиях низкой освещенности и сложных погодных условий
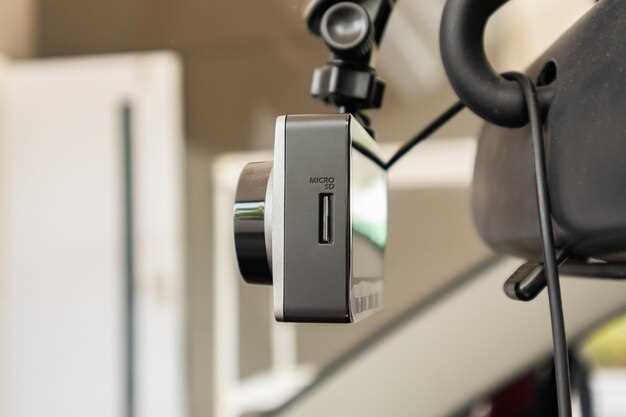
Используйте камеры с инфракрасным освещением или технологией ночного видения, которая увеличивает контрастность изображения в темное время и при слабом освещении. Такой подход позволяет фиксировать объекты на расстоянии даже в полной темноте, что важно для надежной детекции POI.
Улучшите чувствительность сенсора камеры, что позволит уменьшить количество шума при низких уровнях освещенности и сохранить ясность изображения. В автоматическом режиме камера сможет адаптироваться к изменениям освещенности и обеспечивать стабильную работу.
При плохих погодных условиях, таких как дождь, снег или туман, используйте камеры с технологией цифровой стабилизации изображения и системой обработки кадра. Это снизит искажения и сделает контуры объектов более четкими.
Интегрируйте системы снегозадержания или обогрева линз, чтобы предотвратить их запотевание или обледенение в холодных и влажных условиях. Такой элемент расширит рабочий диапазон устройств без сбоев.
| Технология | Преимущество | Рекомендуемый случай использования |
|---|---|---|
| Инфракрасное освещение | Позволяет снимать в полной темноте | Ночные съемки, слабое освещение |
| Улучшенная чувствительность сенсора | Повышает качество изображения при плохих условиях | Области с переменной освещенностью |
| Обработка изображений и стабилизация | Уменьшает искажения и шумы, делает картинку ясной | Дождь, снег, туман |
| Обогрев линз и защитных стекол | Предотвращает запотевание и обледенение | Холодный климат, влажные сезоны |